Решение DOBOT

Вземане на детайли от контейнер

3D машинно зрение и AI за работа с неподредени детайли

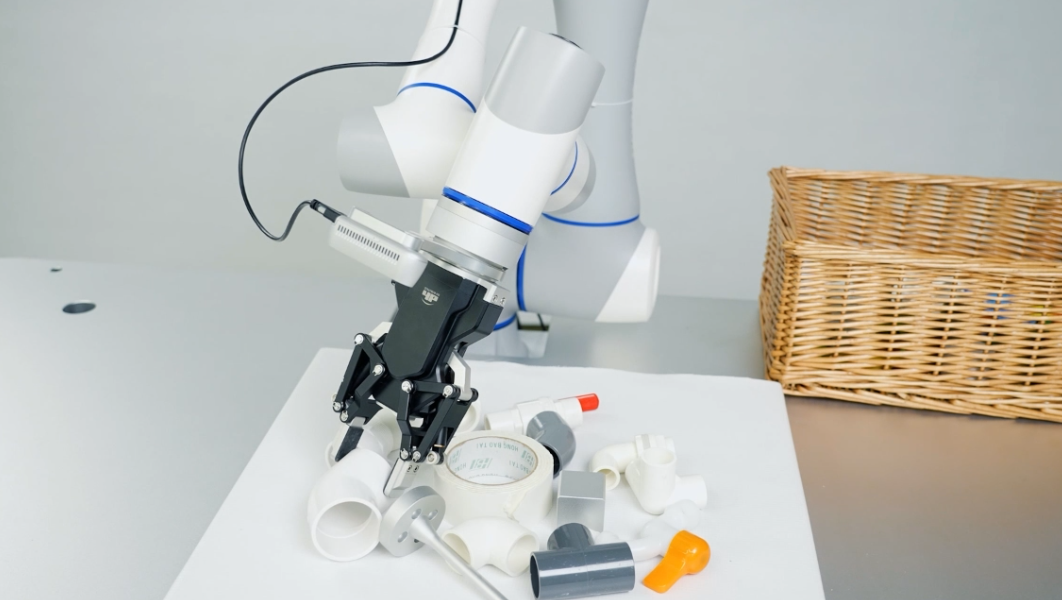
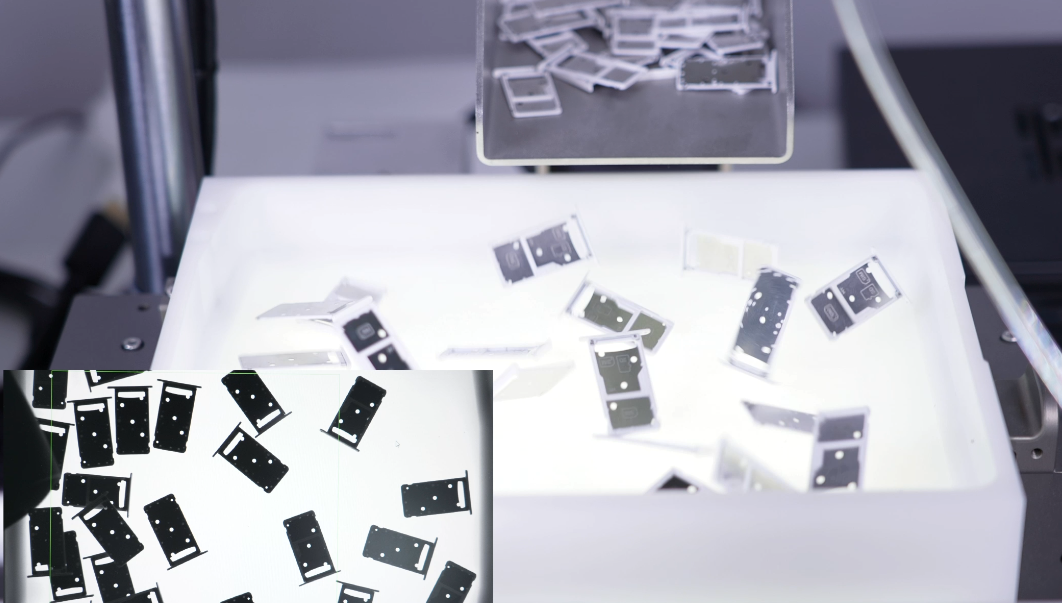
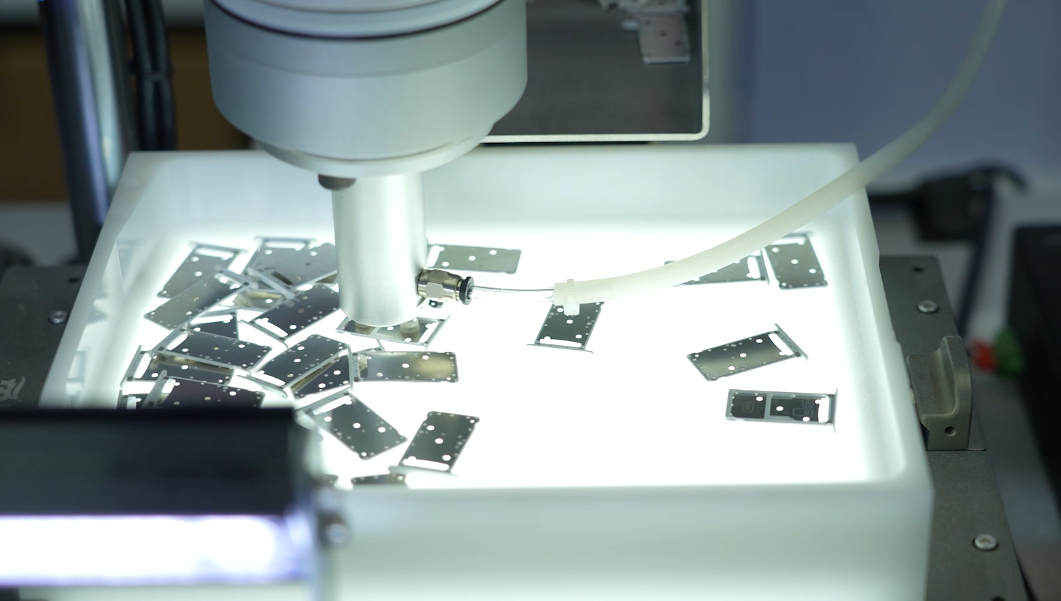
Когато детайлите постъпват насипно в контейнер, роботът трябва не просто да достигне до предварително зададена точка, а да разпознае кой детайл може да бъде взет, къде се намира и от какъв ъгъл да го захване. Решението за Bin Picking на DOBOT използва собствена технология за 3D машинно зрение и AI deep learning , чрез която коботът разпознава обектите и планира траекторията за тяхното вземане. Не е необходимо детайлите предварително да бъдат подреждани в еднаква ориентация. Тим Марк изгражда системата около конкретния детайл, контейнер, захват и следваща производствена операция.

Заявете консултация
Официална DOBOT медия

Вземане на детайли от контейнер в действие

Източник: официалният сайт на DOBOT

Технически детайли

Решението в детайли

Без предварително сортиране на детайлите

При традиционната автоматизация често е необходимо компонентите първо да бъдат ориентирани или подредени по определен начин.

При DOBOT Bin Picking коботът използва 3D машинно зрение и AI, за да разпознае формата на обектите директно в контейнера.

DOBOT посочва, че не е необходимо:

  • предварително сортиране на детайлите
  • подреждането им в еднаква ориентация
  • предварително сканиране на работната среда за създаване на модел

Това позволява роботът да работи директно с купчина неподредени компоненти и да избира достъпен детайл за следващото вземане.
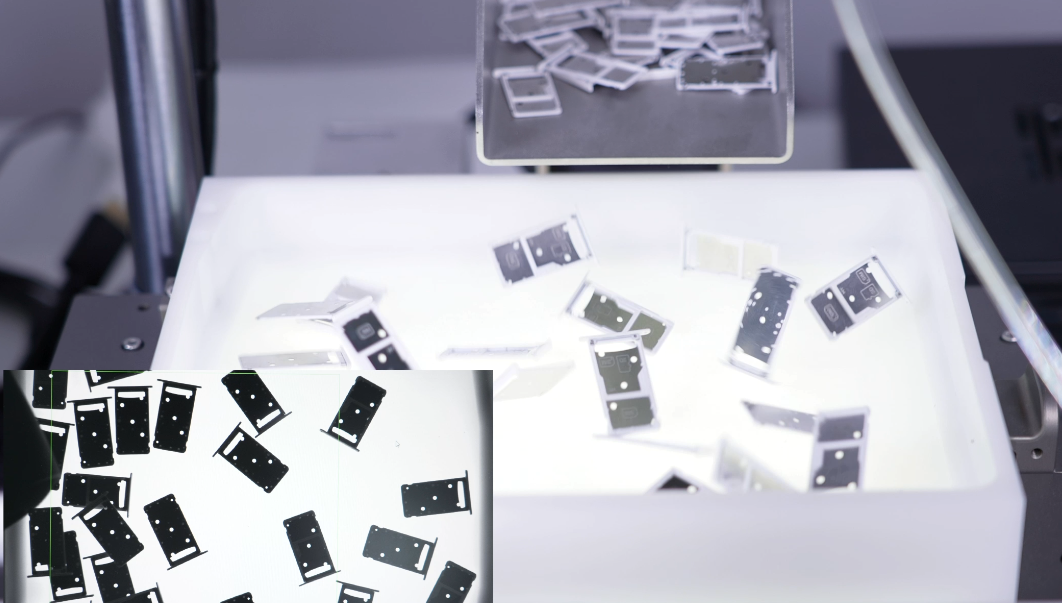
DOBOT разпознава и взема неподредени детайли

90% точност при разпознаване в сложна среда

3D системата на DOBOT анализира няколко характеристики на обектите едновременно:

  • размер
  • цвят
  • форма
  • местоположение

Според тестовете на DOBOT системата достига 90% точност при идентифициране на целевите обекти, включително когато детайлите са:

  • неподредени
  • разположени на различни нива
  • частично закрити
  • засенчени от други обекти

Това е особено важно при реално насипно подаване, където видимостта и ориентацията на всеки следващ детайл се променят след всяко вземане.

Разпознаване на обекти в сложна среда с DOBOT

Интелигентно планиране на траекторията

След като системата разпознае подходящ детайл, DOBOT използва събраната информация, за да оптимизира:

  • траекторията на робота
  • посоката на приближаване
  • ъгъла за захващане
  • движението към определената позиция за оставяне

Така задачата не се основава само на предварително обучена фиксирана точка.

Роботът определя как да достигне до конкретния детайл според текущото съдържание и разположение в контейнера.

Интелигентно планиране на траектория за bin picking

Без обучение на всяка позиция

При насипно подаване точната позиция на следващия детайл не е известна предварително.

Затова DOBOT използва информацията от 3D зрението за автоматично определяне на необходимото движение, вместо операторът да обучава робота за всяка възможна позиция на детайла.

Това улеснява внедряването при процеси, в които компонентите попадат в контейнера с произволна ориентация.

30% по-висока ефективност според тестовете на DOBOT

DOBOT посочва 30% по-висока ефективност на решението за Bin Picking в сравнение с традиционна автоматизация, при която детайлите предварително се сортират преди роботизираното вземане.

Причината е, че 3D машинното зрение и AI позволяват на кобота да работи директно с неподредени компоненти и да планира необходимото движение за всеки следващ детайл.

Реалната производителност зависи от геометрията на компонентите, количеството в контейнера, достъпността за захващане и необходимото движение след вземането.

Как работи решението

3D системата анализира детайлите в контейнера и определя тяхната форма, размер, позиция и ориентация.

След това системата:

  1. идентифицира подходящ детайл
  2. определя неговата позиция
  3. избира подходяща посока за приближаване
  4. оптимизира траекторията на робота
  5. роботът захваща детайла
  6. премества го до предварително определената зона за оставяне

Процесът се повтаря според текущото разположение на оставащите компоненти.

Какво може да включва системата

В зависимост от конкретното приложение решението може да включва:

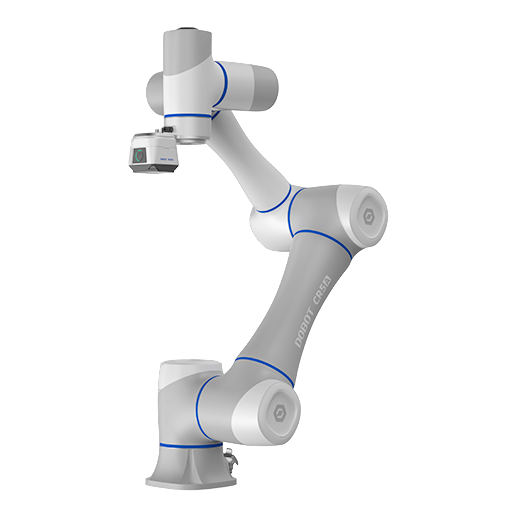
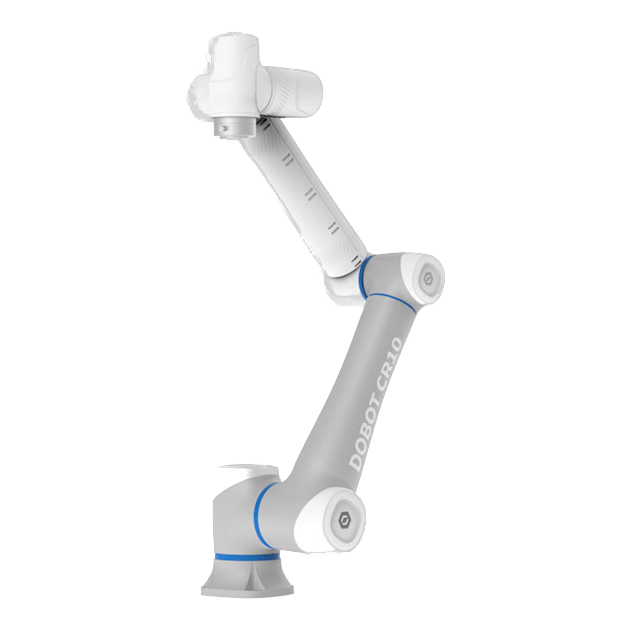
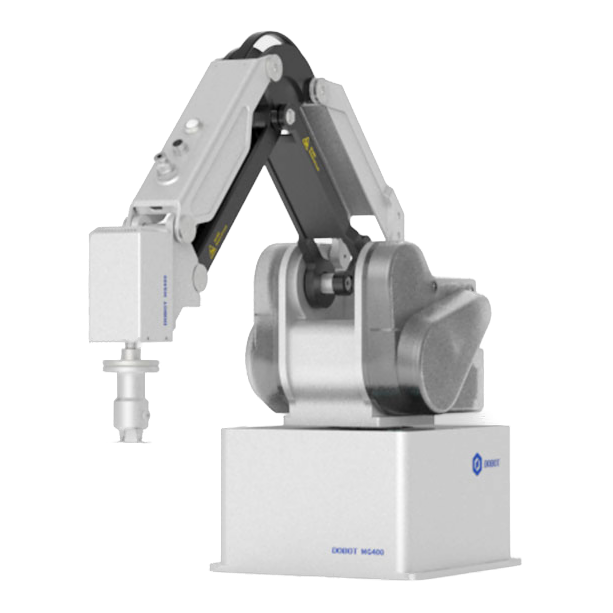
  • колаборативен робот DOBOT
  • система за 3D машинно зрение
  • AI разпознаване на обектите
  • захват, съобразен с геометрията на детайла
  • контейнер или зона за насипно подаване
  • определена позиция за поставяне на взетия компонент
  • интеграция със следващата производствена операция

Тим Марк определя конфигурацията след тест с реалните детайли и анализ на начина, по който те се разполагат в контейнера.

Подходящо за сложни и променящи се позиции

DOBOT Bin Picking е подходящо при приложения, при които:

  • детайлите се подават насипно
  • ориентацията им се променя
  • компонентите могат да се застъпват
  • част от детайлите могат да бъдат засенчени
  • позицията на следващия детайл не може да бъде предварително зададена
  • предварителното ръчно сортиране създава допълнителна операция

DOBOT посочва приложения на технологията в:

  • металообработването
  • автомобилната индустрия
  • хранително-вкусовата промишленост
  • потребителската електроника
  • здравеопазването
  • полупроводниковата индустрия

Обсъдете вземане на детайли от контейнер с инженер

Изпратете кратко описание или снимка / видео на процеса. Ще се върнем с преценка на приложението и подходящо решение.

Заявка