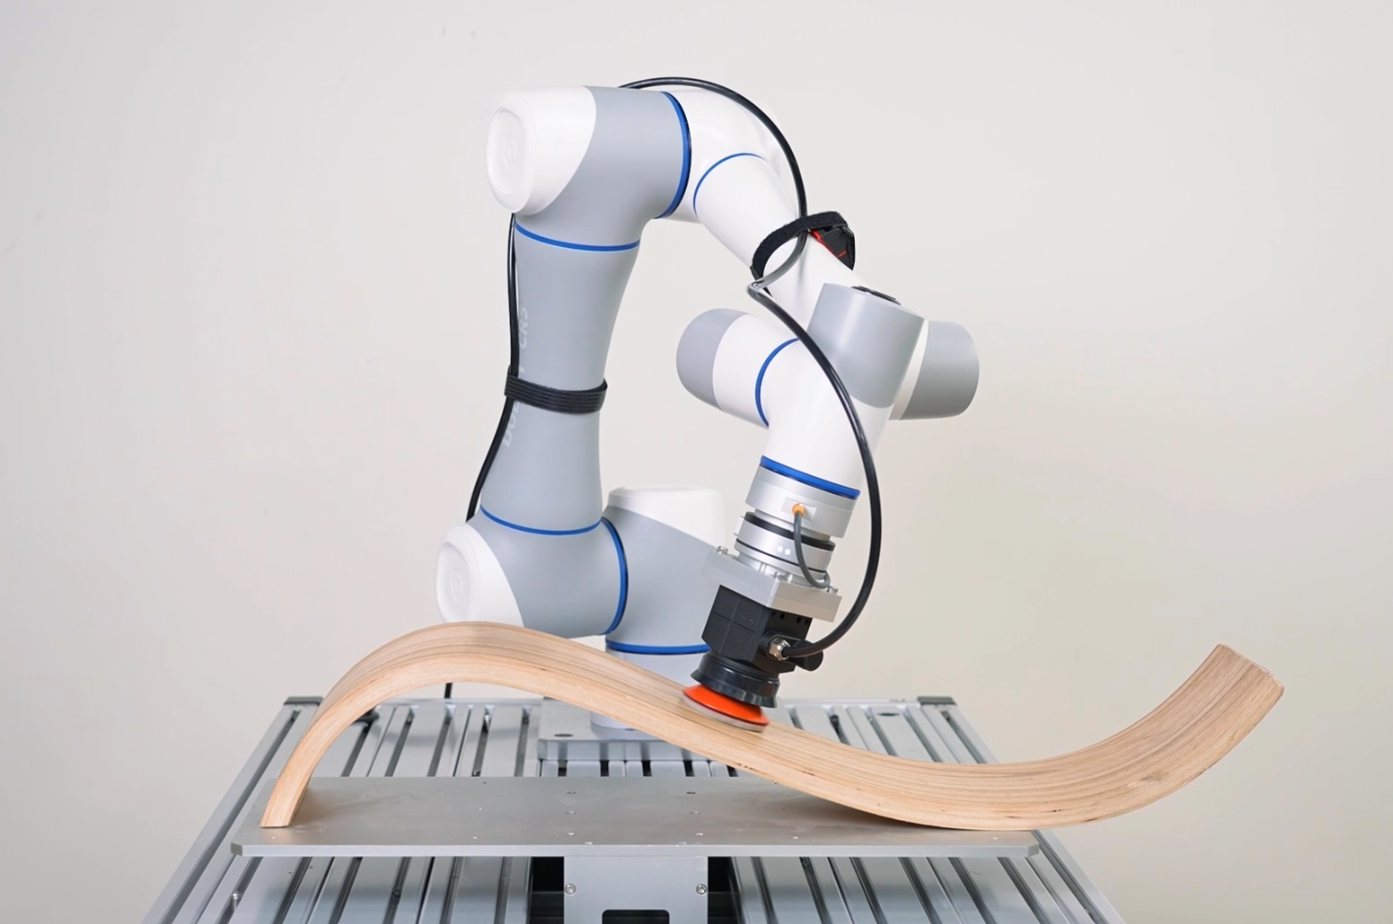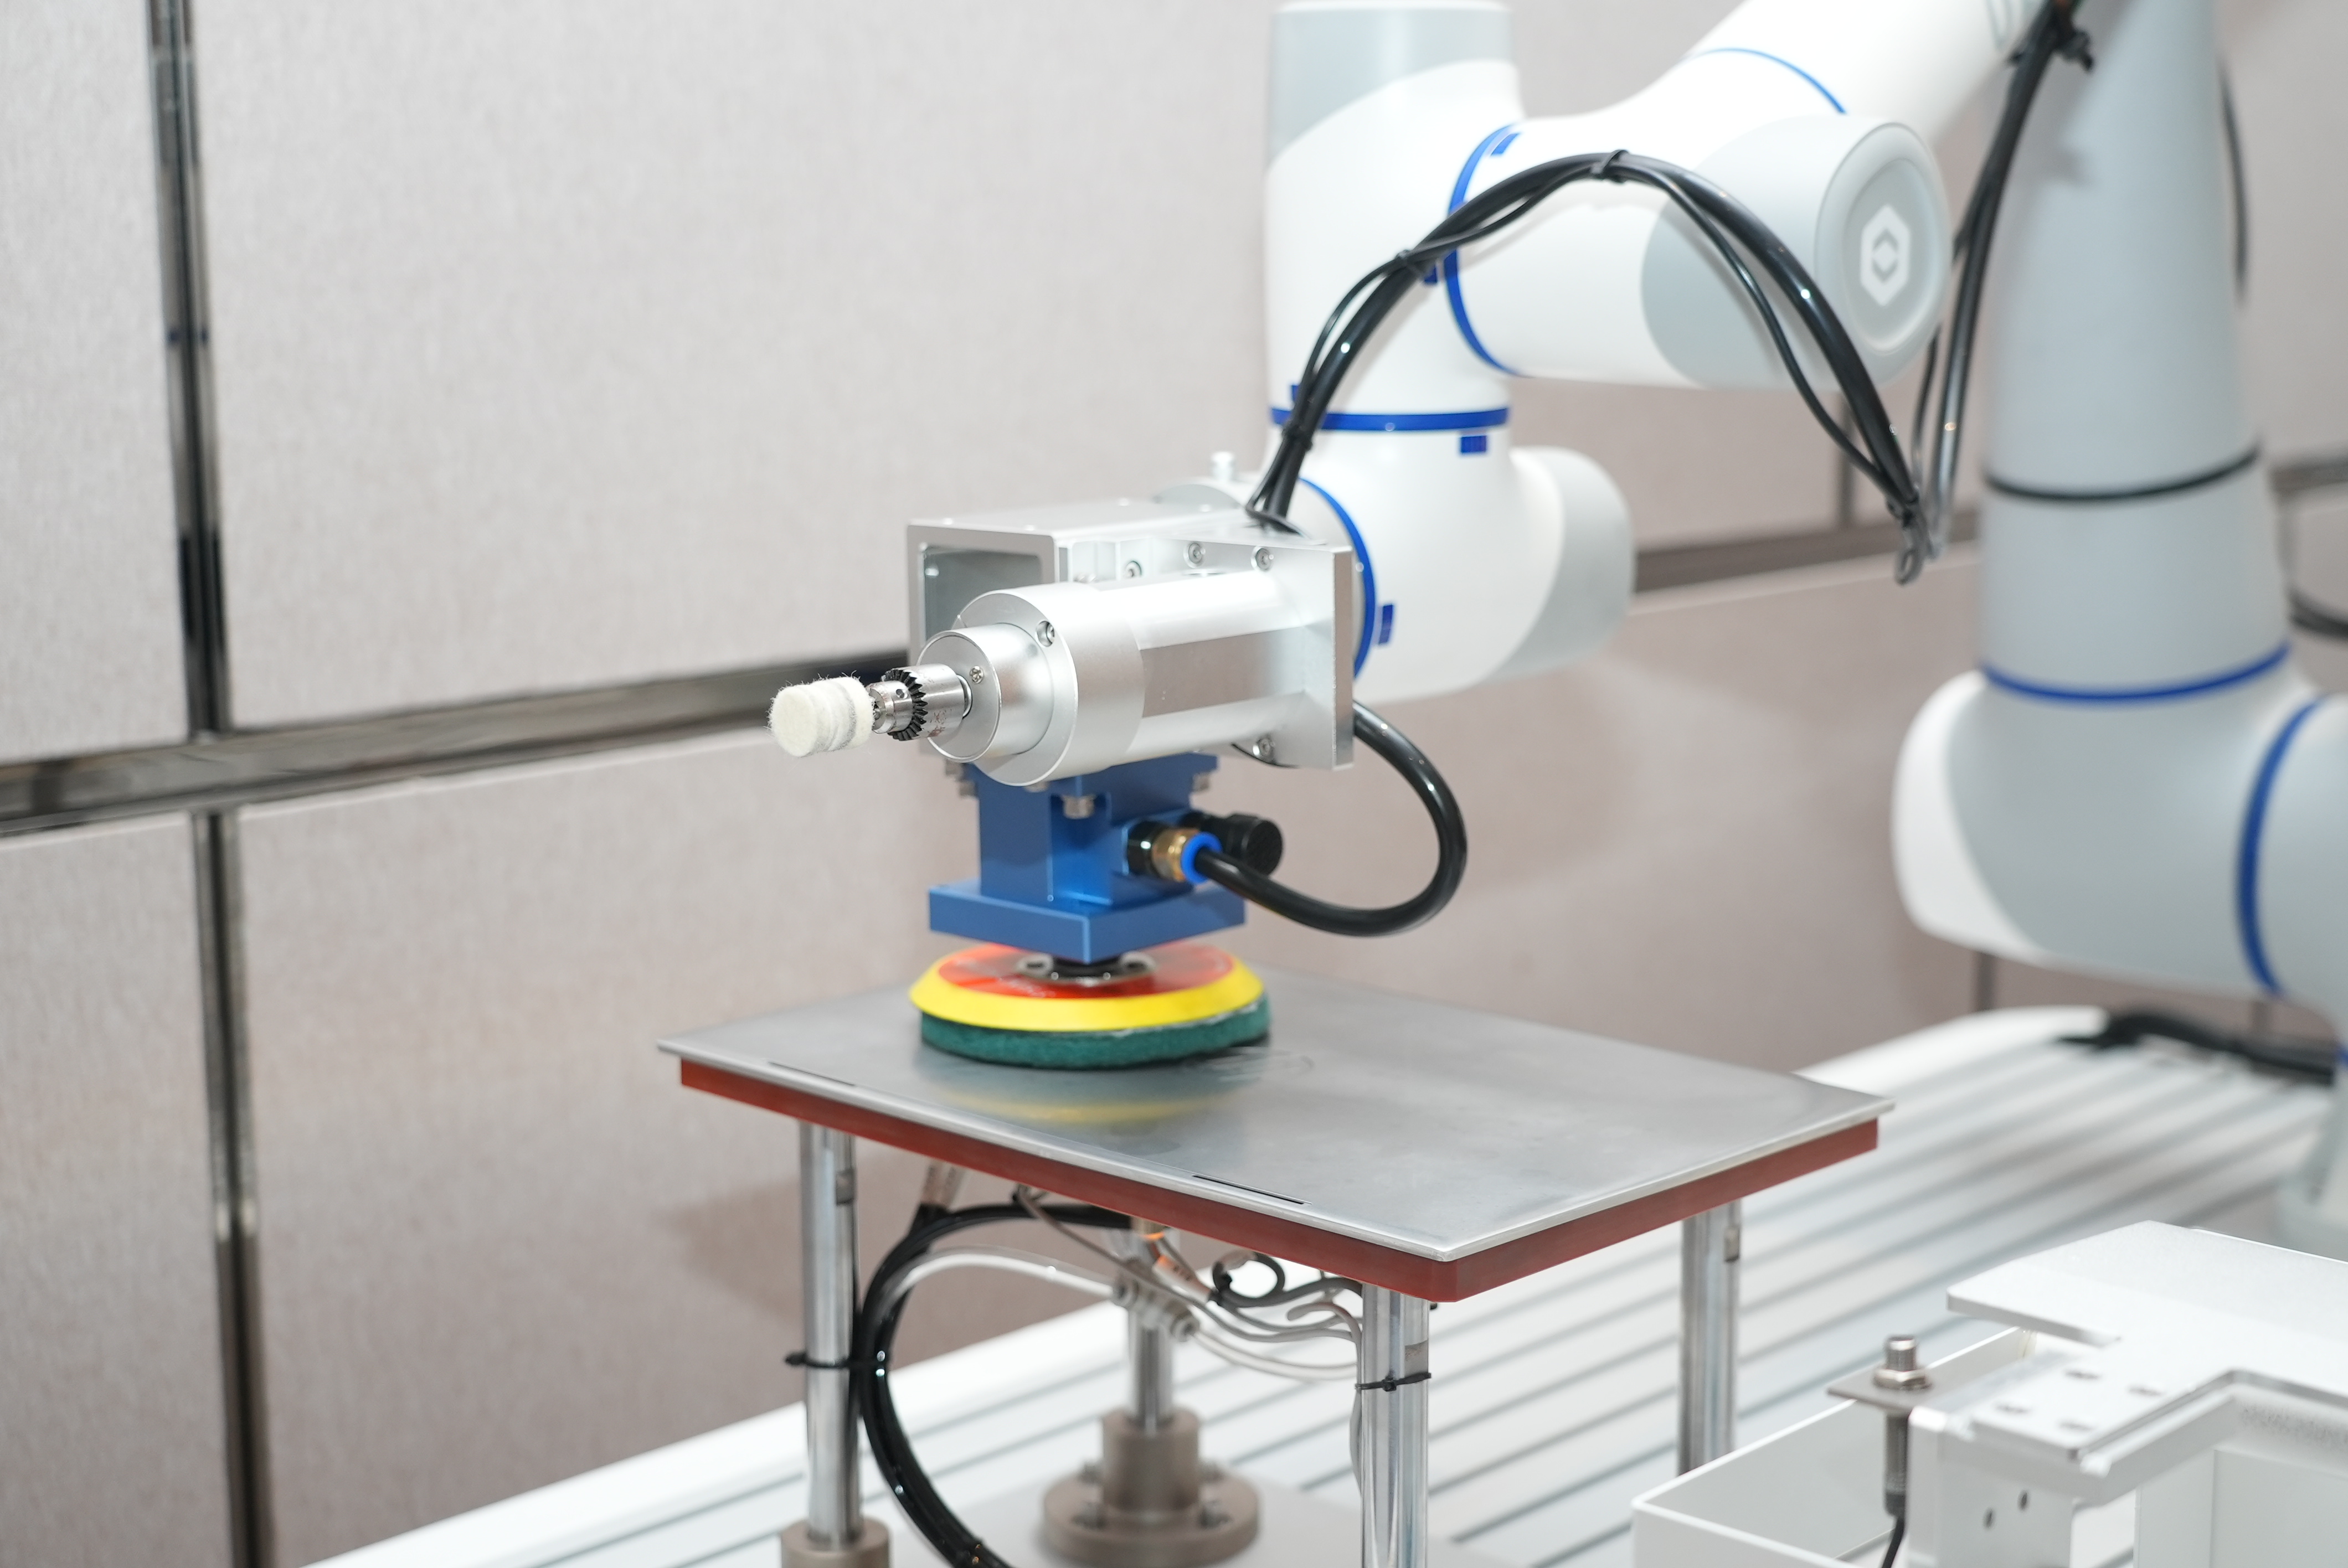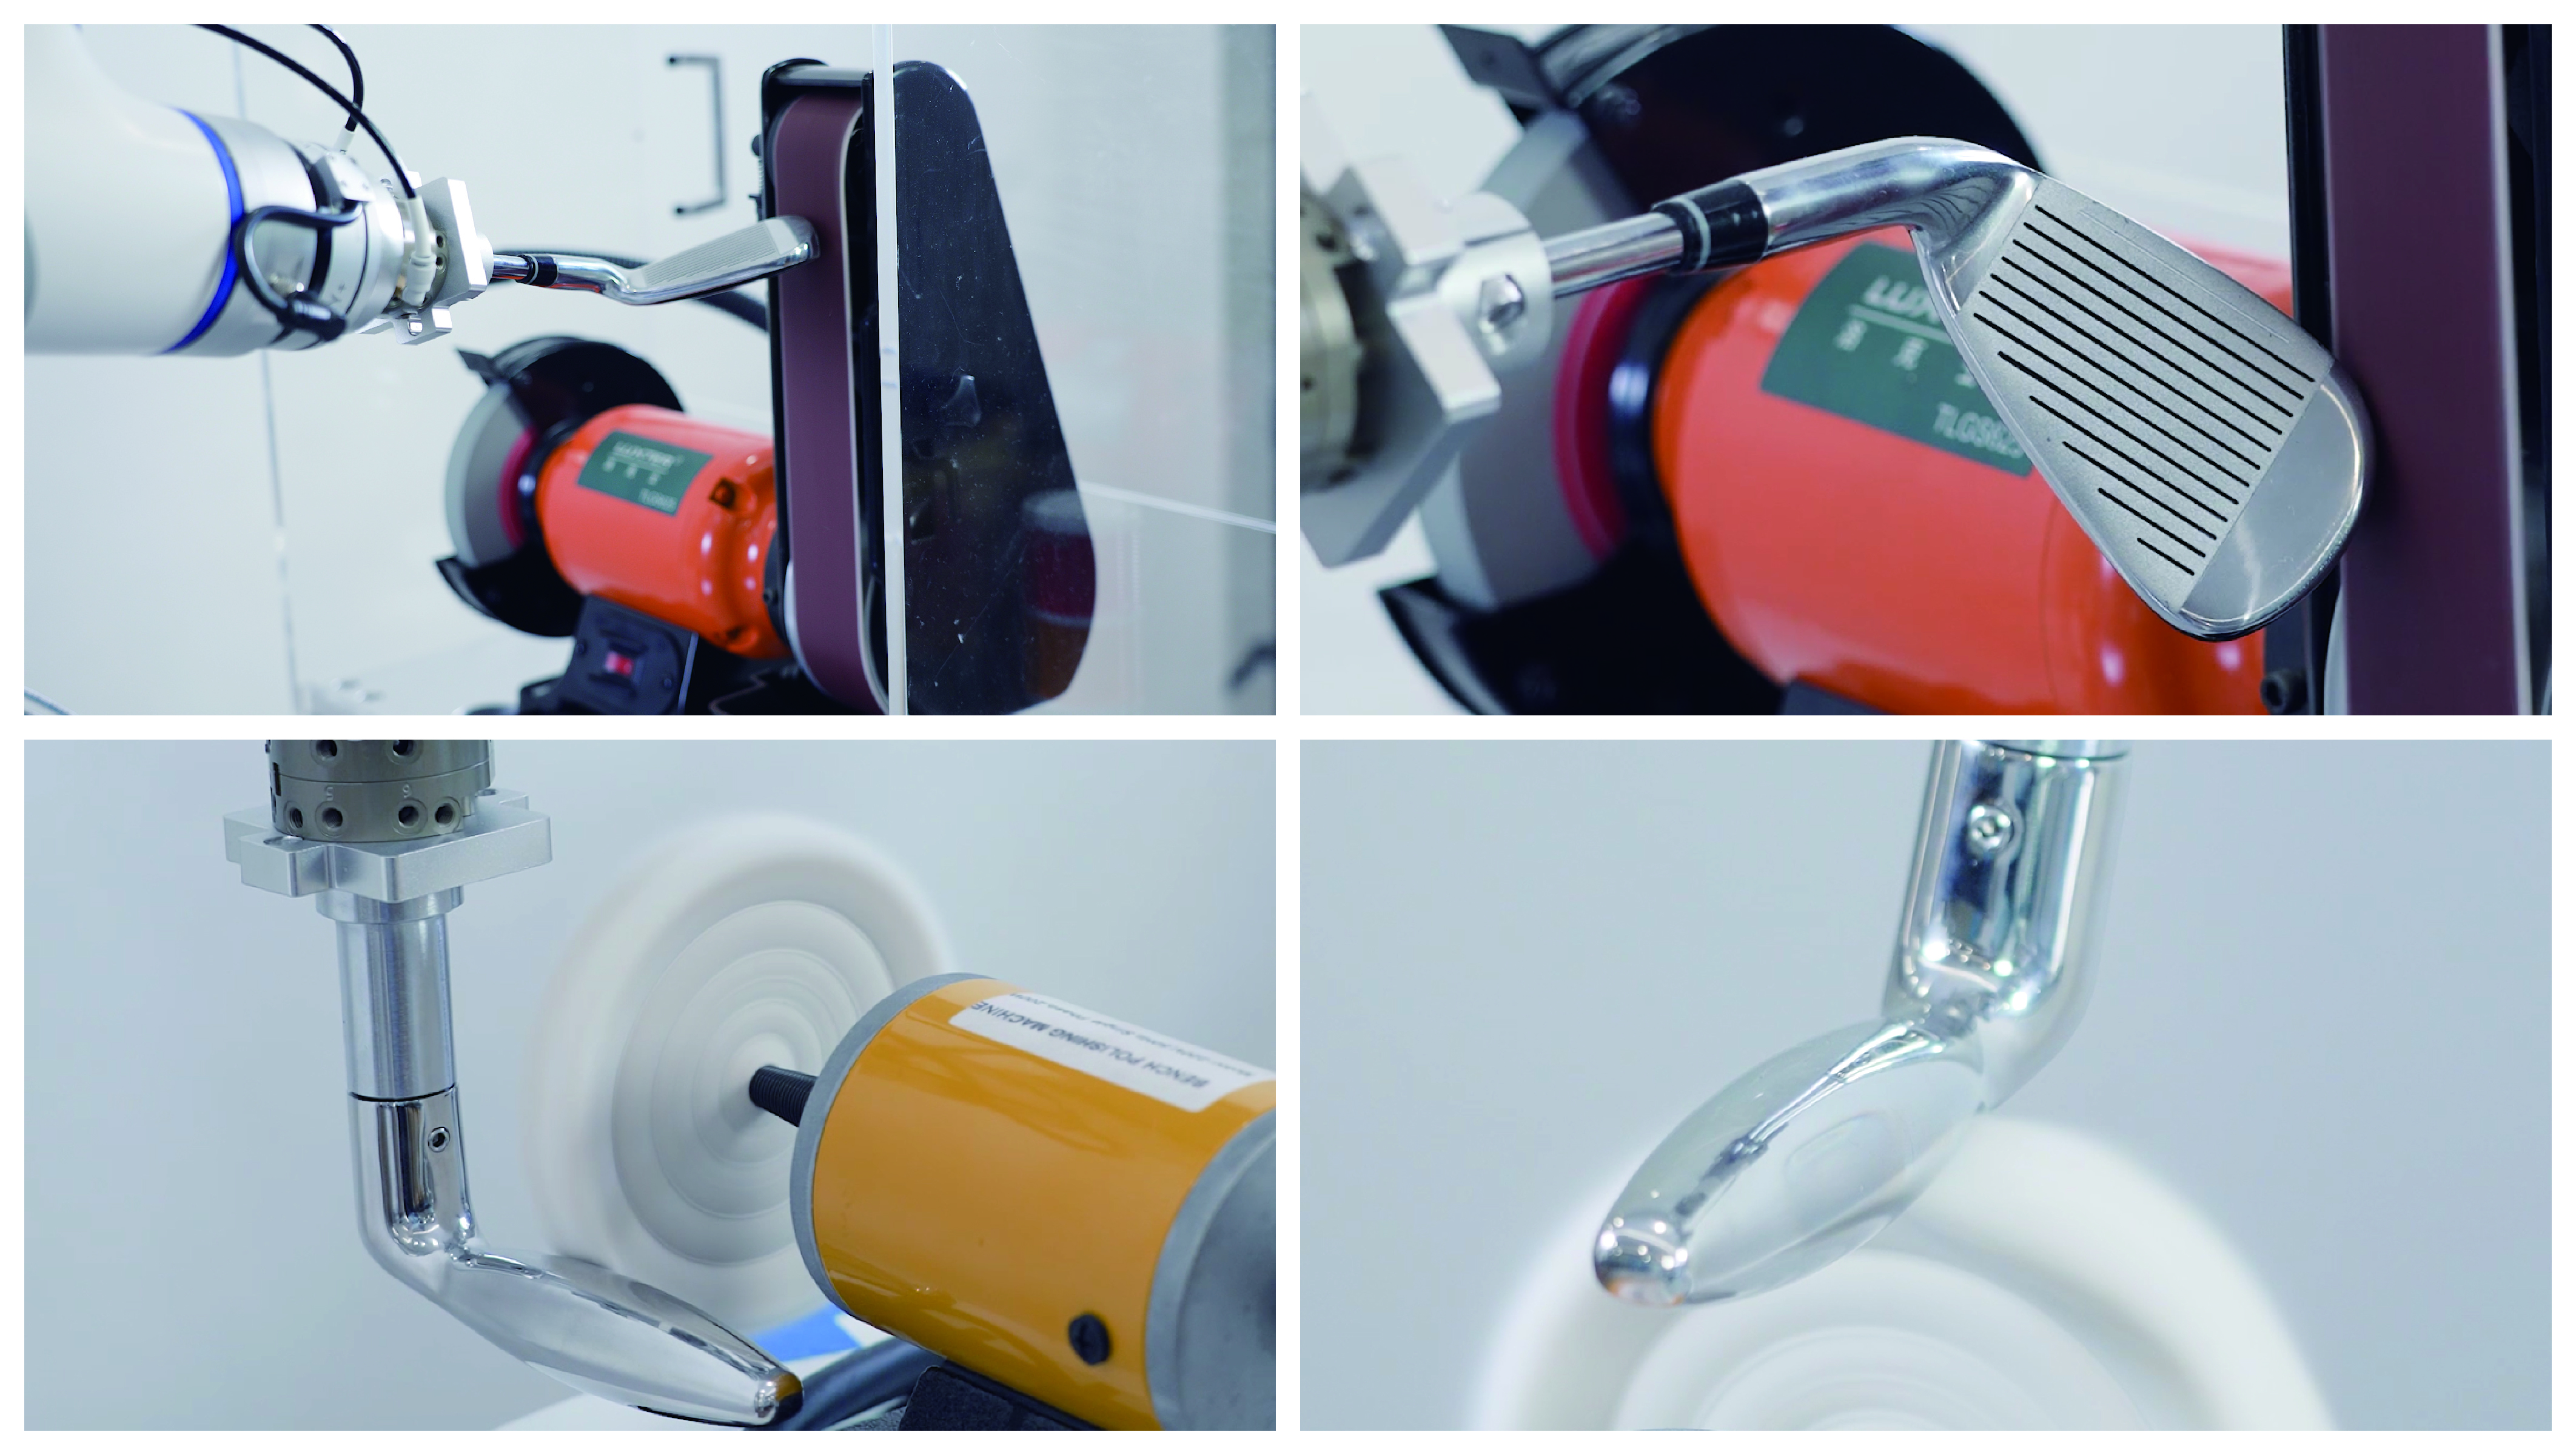
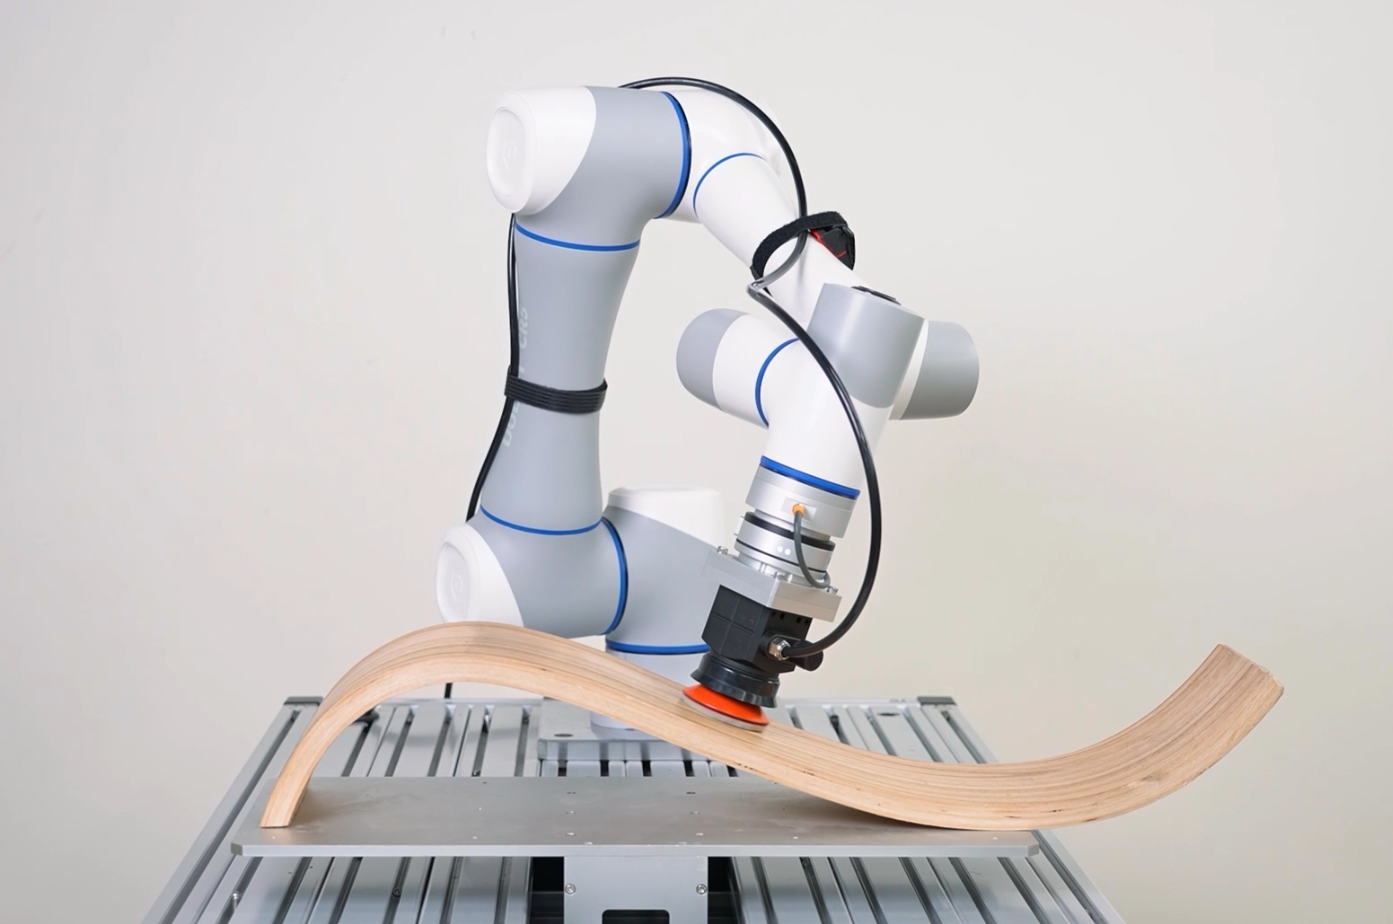
Основната характеристика на решението на DOBOT е адаптивният контрол на силата.
Вместо роботът единствено да следва предварително зададена пространствена траектория, системата може да адаптира движението спрямо реалната повърхност на детайла.
Коботът автоматично променя своята позиция и ориентация така, че да поддържа постоянна сила на полиране, дори когато геометрията на обработваната повърхност се променя.