Решение DOBOT

Роботизирано транспортиране

Автономен транспорт и манипулация в една система

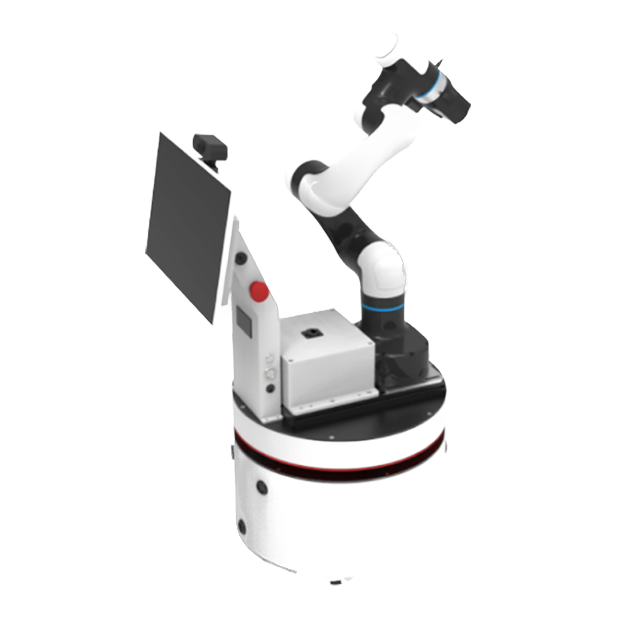
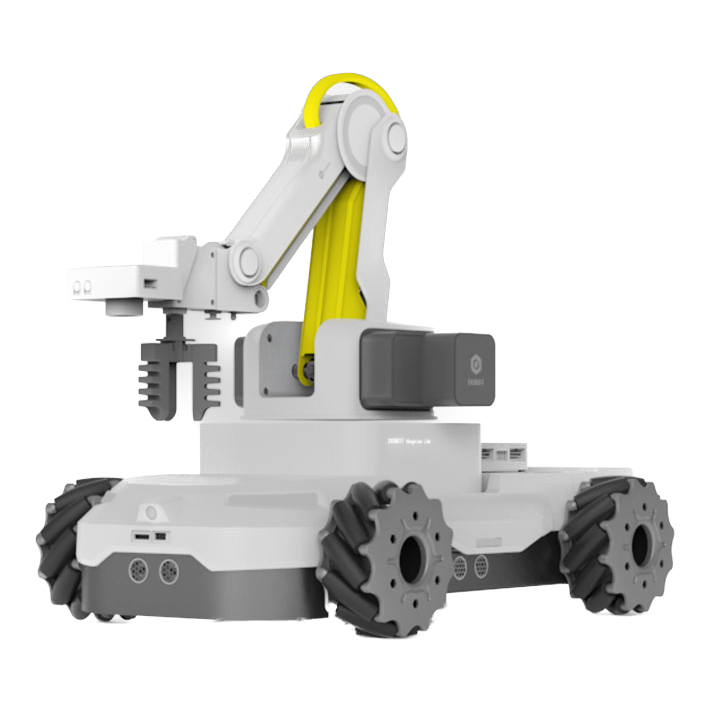
Пренасянето на материали между отделни производствени операции не винаги изисква само мобилна платформа. Когато товарът трябва и автоматично да бъде взет или поставен, DOBOT комбинира мобилността и роботизираната манипулация в AMMR - Автономен мобилен манипулационен робот. DOBOT AMMR съчетава SLAM, лазерна навигация и технологии за взаимодействие човек-машина , като може да изпълнява както транспортни, така и pick-and-place операции. Системата достига навигационна точност до ±5 mm , регулируема скорост на движение до 1,5 m/s и позициониране до ±0,5 mm чрез 2.5D пространствена компенсация и камери с висока резолюция. Тим Марк проектира приложението според маршрута, товара, необходимата манипулация и начина на взаимодействие с производствените станции.

Заявете консултация
Официална DOBOT медия

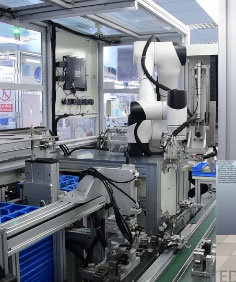
Роботизирано транспортиране в действие

Източник: официалният сайт на DOBOT

Технически детайли

Решението в детайли

Навигационна точност до ±5 mm

DOBOT AMMR използва вграден лазерен SLAM алгоритъм, чрез който системата се локализира и навигира в производствената среда.

Навигационната точност достига ±5 mm, а максималната регулируема скорост е 1,5 m/s.

Това позволява AMMR да изпълнява автоматизирани маршрути между различни производствени точки и да достига последователно до зададените работни станции.
Позициониране до ±0,5 mm с 2.5D пространствена компенсация

Когато мобилният робот трябва не само да достигне до станцията, но и да извърши операция по вземане или поставяне, точността на самата навигация не е достатъчна.

DOBOT използва собствена 2.5D технология за пространствена компенсация в комбинация с камери с висока резолюция.

Системата достига точност на позициониране до ±0,5 mm, което позволява по-прецизно калибриране спрямо конкретната работна позиция.

Технологията може да бъде комбинирана с аксесоари от екосистемата Dobot+ за по-лесно калибриране и позициониране.

Маршрут за 5 минути

DOBOT AMMR разполага с графичен потребителски интерфейс за създаване на карта и маршрути.

Според DOBOT изграждането на маршрут може да бъде завършено за 5 минути.

Това улеснява внедряването и последващите промени, когато:

  • се добавя нова работна станция
  • маршрутът трябва да бъде променен
  • AMMR започва да обслужва друга зона
  • производствената организация бъде променена

Транспорт и автоматична манипулация

AMMR не е само автономна транспортна платформа.

Системата работи с колаборативните роботи от серията DOBOT CR и може да комбинира придвижването между станции с автоматични операции по вземане и поставяне.

DOBOT посочва приложения като:

  • транспорт на полупроводникови пластини
  • зареждане и разтоварване на множество машини
  • инспекционни операции
  • други задачи за вътрешнопроизводствена логистика

Така един AMMR може да се придвижи до конкретна машина, да изпълни необходимата манипулация и след това да продължи към следващата задача.

Plug-and-play захвати и 2D/3D машинно зрение

AMMR може директно да бъде комбиниран с различни:

  • роботизирани захвати
  • 2D vision модули
  • 3D vision модули
  • други съвместими компоненти от екосистемата DOBOT

Това позволява конфигурацията да бъде адаптирана към конкретния начин на вземане, поставяне и позициониране на товара.

360° сканиране на работната зона

За безопасна автономна навигация DOBOT оборудва AMMR с два LiDAR сензора, които осигуряват 360° сканиране на пространството около мобилната платформа.

Това позволява системата да следи за препятствия и движение в работната зона по време на транспортните задачи.

Двойни енкодери за контрол на движението

Освен LiDAR системата, AMMR използва двойни енкодери, които постоянно наблюдават движението на мобилната платформа.

Ако бъде преминат зададен праг, системата спира задвижващите мотори.

Така безопасността не разчита само на един тип сензор, а включва допълнителен контрол върху реалното движение на AMMR.

Сертифицирана система за индустриална среда

DOBOT посочва следните сертификации за AMMR:

  • ISO 3691-4:2020
  • ISO Class 5 Cleanroom
  • CE-MD
  • CE-EMC
  • CE-RED

Сертификацията ISO Class 5 Cleanroom позволява решението да бъде разглеждано и за приложения с високи изисквания към чистотата на средата, включително производство на полупроводници.

Как работи решението

AMMR получава задача и автономно се придвижва до зададената производствена точка чрез laser SLAM навигация.

При достигане на станцията:

  1. мобилната платформа се позиционира
  2. 2.5D пространствената компенсация може да коригира позиционирането спрямо работната зона
  3. коботът изпълнява необходимата pick-and-place операция
  4. системата приключва задачата
  5. AMMR продължава към следващата зададена точка

Така придвижването и манипулацията могат да бъдат обединени в един автоматизиран процес.

Основни характеристики

  • Автономен мобилен манипулационен робот - AMMR
  • SLAM и лазерна навигация
  • навигационна точност до ±5 mm
  • регулируема скорост до 1,5 m/s
  • собствена 2.5D технология за пространствена компенсация
  • точност на позициониране до ±0,5 mm
  • камери с висока резолюция
  • два LiDAR сензора за 360° сканиране
  • двойни енкодери за наблюдение на движението
  • работа с коботи от серията DOBOT CR
  • съвместимост с различни захвати
  • поддръжка на 2D и 3D визуални модули
  • графичен интерфейс за изграждане на карта
  • създаване на маршрут за 5 минути
  • ISO 3691-4:2020
  • ISO Class 5 Cleanroom
  • CE-MD, CE-EMC и CE-RED

Подходящо за

DOBOT посочва AMMR за приложения като:

DOBOT представя приложения на технологията в:

  • металообработването
  • автомобилната индустрия
  • хранително-вкусовата промишленост
  • потребителската електроника
  • здравеопазването
  • полупроводниковата индустрия
  • образованието

Обсъдете роботизирано транспортиране с инженер

Изпратете кратко описание или снимка / видео на процеса. Ще се върнем с преценка на приложението и подходящо решение.

Заявка